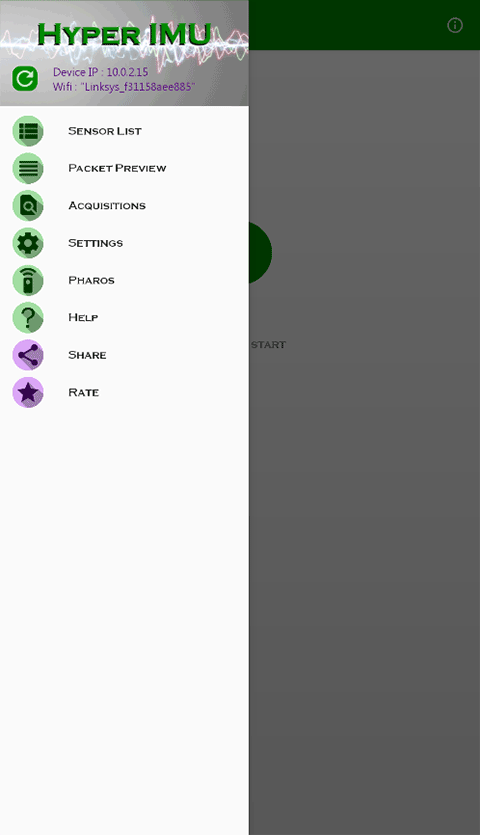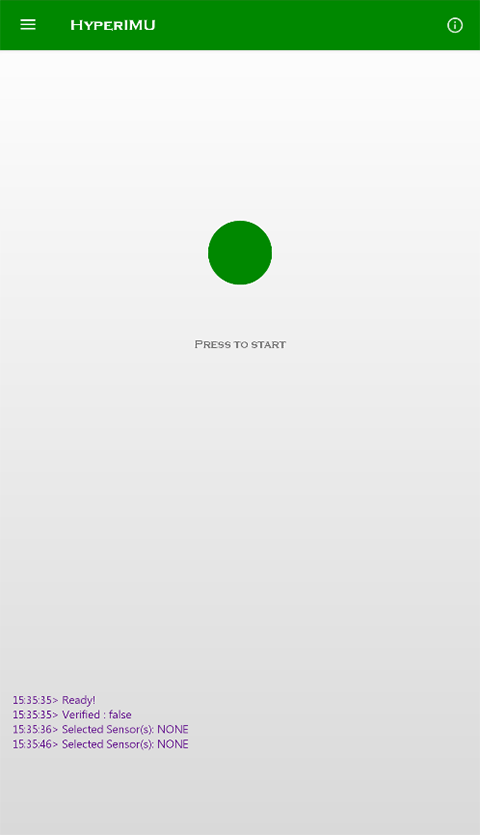
HyperIMU汉化版是一款针对惯性测量单元(IMU)数据采集、处理与可视化的专业软件,专为中文用户优化设计。它支持多种常见IMU传感器(如MPU6050、ADXL345等)的数据实时读取,提供直观的3D模型动态展示与数据分析功能,适用于机器人开发、无人机姿态控制、运动捕捉等工程领域。
HyperIMU汉化版基于原版软件进行深度本地化改造,完整保留核心功能的同时,将界面语言、帮助文档、提示信息等全部转换为简体中文,并优化了操作逻辑以符合国内用户习惯。软件支持Windows/Linux双平台运行,兼容主流IMU硬件接口(USB/I2C/SPI),无需复杂配置即可快速上手。
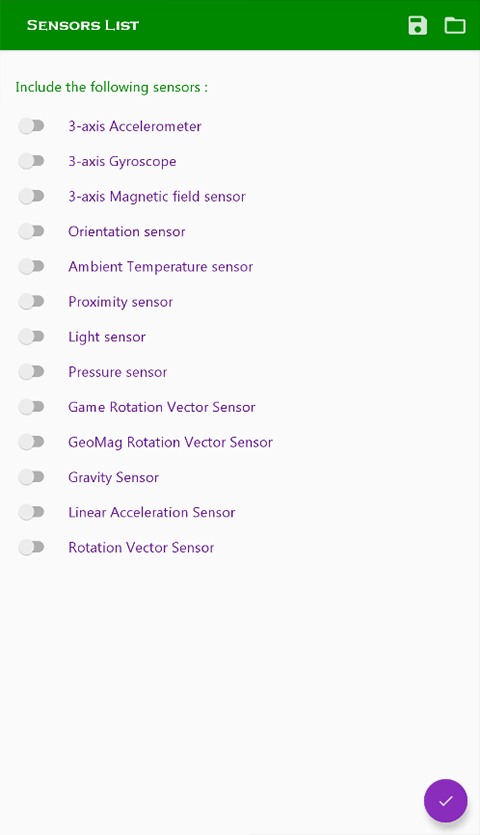
1. 多传感器数据采集:支持同时连接多个IMU设备,实时采集加速度计、陀螺仪、磁力计数据。
2. 3D可视化展示:通过动态3D模型直观呈现设备姿态变化,支持视角缩放与旋转。
3. 数据导出与回放:可将原始数据保存为CSV/TXT格式,支持历史数据回放分析。
4. 滤波算法集成:内置卡尔曼滤波、互补滤波等算法,可有效降低噪声干扰。
5. 自定义参数配置:用户可灵活调整采样频率、量程范围等硬件参数。
1. 全中文界面:从菜单到提示信息均采用简体中文,消除语言障碍。
2. 开箱即用:预置常见IMU型号配置模板,无需手动设置参数。
3. 实时校准功能:一键完成传感器零偏校准,提升数据精度。
4. 跨平台支持:同一套代码兼容Windows/Linux系统,满足多样化开发需求。
5. 轻量化设计:安装包仅20MB,运行占用资源低,适合嵌入式设备调试。
1. 设备连接:通过USB线连接IMU传感器,在软件界面选择对应端口与型号。
2. 参数配置:根据实际需求设置采样频率(建议100-500Hz)、量程范围等参数。
3. 数据采集:点击"开始采集"按钮,实时查看3D模型姿态变化与数值波形图。
4. 数据分析:使用内置滤波算法处理数据,导出结果至本地进行深度分析。
HyperIMU汉化版成功解决了原版软件的语言门槛问题,其简洁直观的操作界面与强大的实时处理能力获得用户广泛好评。特别适合IMU开发初学者快速验证算法,也满足专业工程师对高精度数据采集的需求。建议增加对ROS系统的支持以拓展应用场景,整体而言是国产IMU工具软件中的优质选择。